專注于節能降耗智能點焊集開發、制造、銷售全系列電阻焊機
標準機質保3年
變壓器5年包換
服務熱線:17660919507
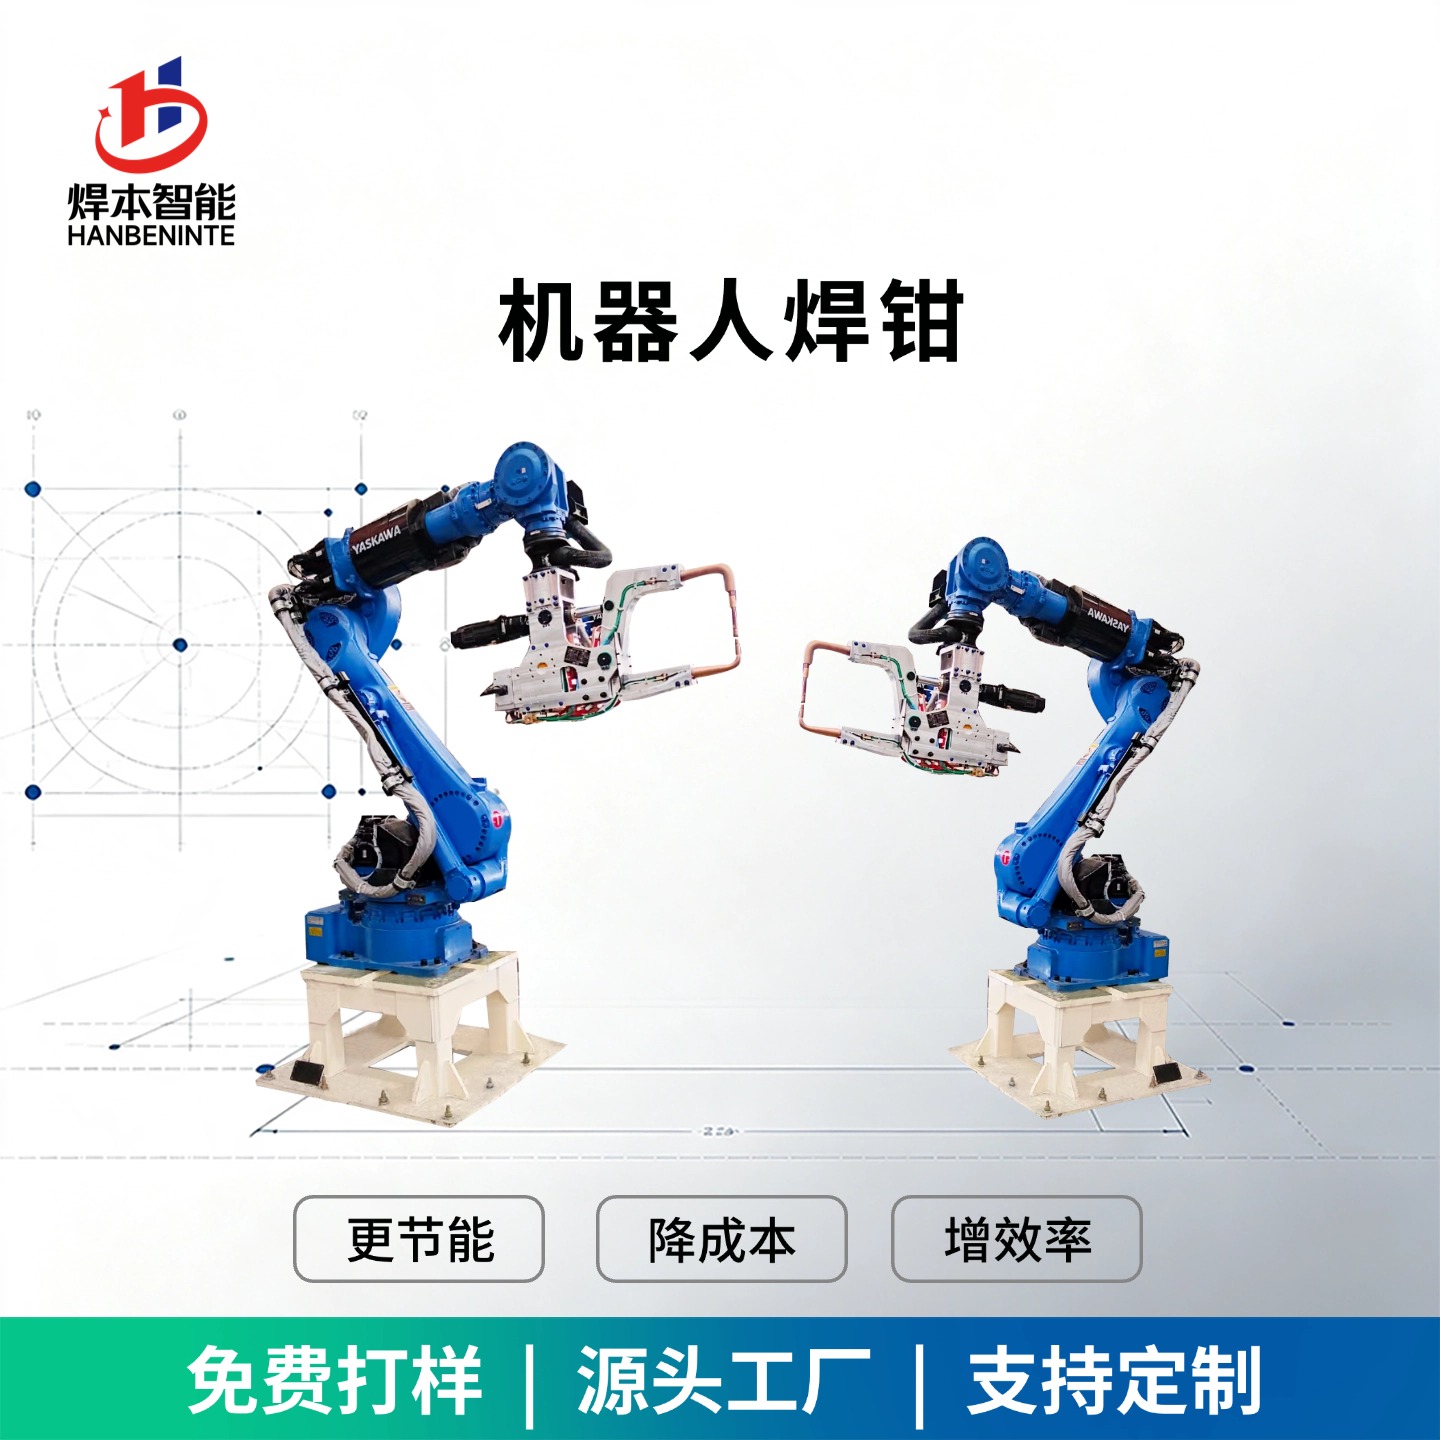
焊接機器人工作站投入使用后,不少車間會遇到類似困擾:設備本身似乎沒壞,生產卻時斷時續,維修又說不出個所以然。實際上,工作站的故障大多有規律可循。機器人本體、控制柜、焊接電源、工裝、氣路、程序,任何一環出問題都會表現為「設備不好用」。按機械、電氣、工藝、來料四條線去查,多數問題可以在現場快速定位。 本文按故障現象分類,把排查思路整理出來,供設備管理和操作人員參考。
一、送絲不穩、打滑、堵絲
這是弧焊機器人工作站中出現頻率較高的一類故障。常見原因包括:送絲輪槽磨損,或槽型與焊絲直徑不匹配;導絲管內部積存金屬屑,送絲阻力增大;導電嘴磨損后孔徑變大,導電和導向性能同時下降;焊絲本身銹蝕、油污或局部彎折;送絲管路過長、彎折半徑過小。
排查建議:從出絲端往回查—— 先換導電嘴,再檢查送絲輪壓力與槽型,然后處理或更換導絲管。按這個順序,一般十幾分鐘即可定位問題。
二、起弧失敗、電弧不穩
起弧類故障要優先檢查兩處:一是工件接地線是否接觸良好,尤其是夾在油污、氧化皮上的情況;二是保護氣是否正常,包括流量計讀數、氣瓶余壓、氣路接頭漏氣、氣體純度。此外,干伸長變化過大、焊接參數與板材不匹配、導電嘴松動,也會造成起弧失敗或電弧飄。
還有一種常見情況容易被忽略:參數被人改動過。車間里多人共用一臺設備,參數互相「借來借去」,電弧狀態就亂了。建議對參數設置操作權限,改動留記錄。
三、焊偏、焊縫位置漂移
機器人本體的重復定位精度很高,出現焊偏,原因多數不在機器人本身。一是TCP(工具中心點)未及時標定,尤其在發生碰撞之后;二是工件來料一致性差、組對間隙波動;三是夾具松動或定位銷磨損;四是未啟用尋位或電弧跟蹤功能,來料波動直接傳導到焊縫上。
排查建議:先空走程序,觀察槍尖與焊縫的相對位置,區分是「程序偏了」還是「工件偏了」,再分別處理。
四、突發停機與報警
遇到停機,先讀報警代碼再動手,不要盲目復位。常見報警類別包括:伺服與電機類報警、碰撞檢測、氣源壓力不足、安全門與光柵信號異常、急停回路斷開。建議把本站常見報警代碼和對應處理方法做成張貼表,這一小步能讓很多車間的停機處理效率明顯提升。
五、周邊裝置的小故障
清槍站不動作或清理效果差、剪絲失敗、噴硅油不到位,會間接引起粘絲、飛濺堆積、起弧不良;變位機超程、傳動異響也會讓整站停擺。周邊裝置故障率不低,卻經常被排除在保養清單之外,值得單獨建立點檢項。
六、預防性維護清單
|
周期 |
內容要點 |
|
每日 |
氣路壓力、送絲輪狀態、導電嘴磨損、清槍站動作、地線接觸 |
|
每周 |
導絲管清理、焊槍頸部角度、夾具螺栓緊固、安全光柵與圍欄門功能 |
|
每月 |
機器人本體潤滑與控制柜電池、變位機傳動件、電氣柜散熱與接線緊固、程序與參數備份 |
說明:以上清單為通用參考,具體項目請結合設備說明書與廠家保養手冊調整。
工作站是「機器人+焊接電源+工裝 +周邊+程序」構成的系統,故障排查也需要系統思維。焊本智能在交付機器人工作站時,會同步提供常見故障自查手冊與報警代碼對照表,并通過遠程指導與現場支持幫助用戶縮短停機時間。拿不準的問題建議先聯系集成商確認,避免誤操作擴大故障。
咨詢熱線
400-682-9998
 地址:青島市即墨區通濟工業園金沙江二路1號
 電話:17660919507
 QQ: 506932042
 傳真:0532-82511490
 郵箱:qdhyd@126.com